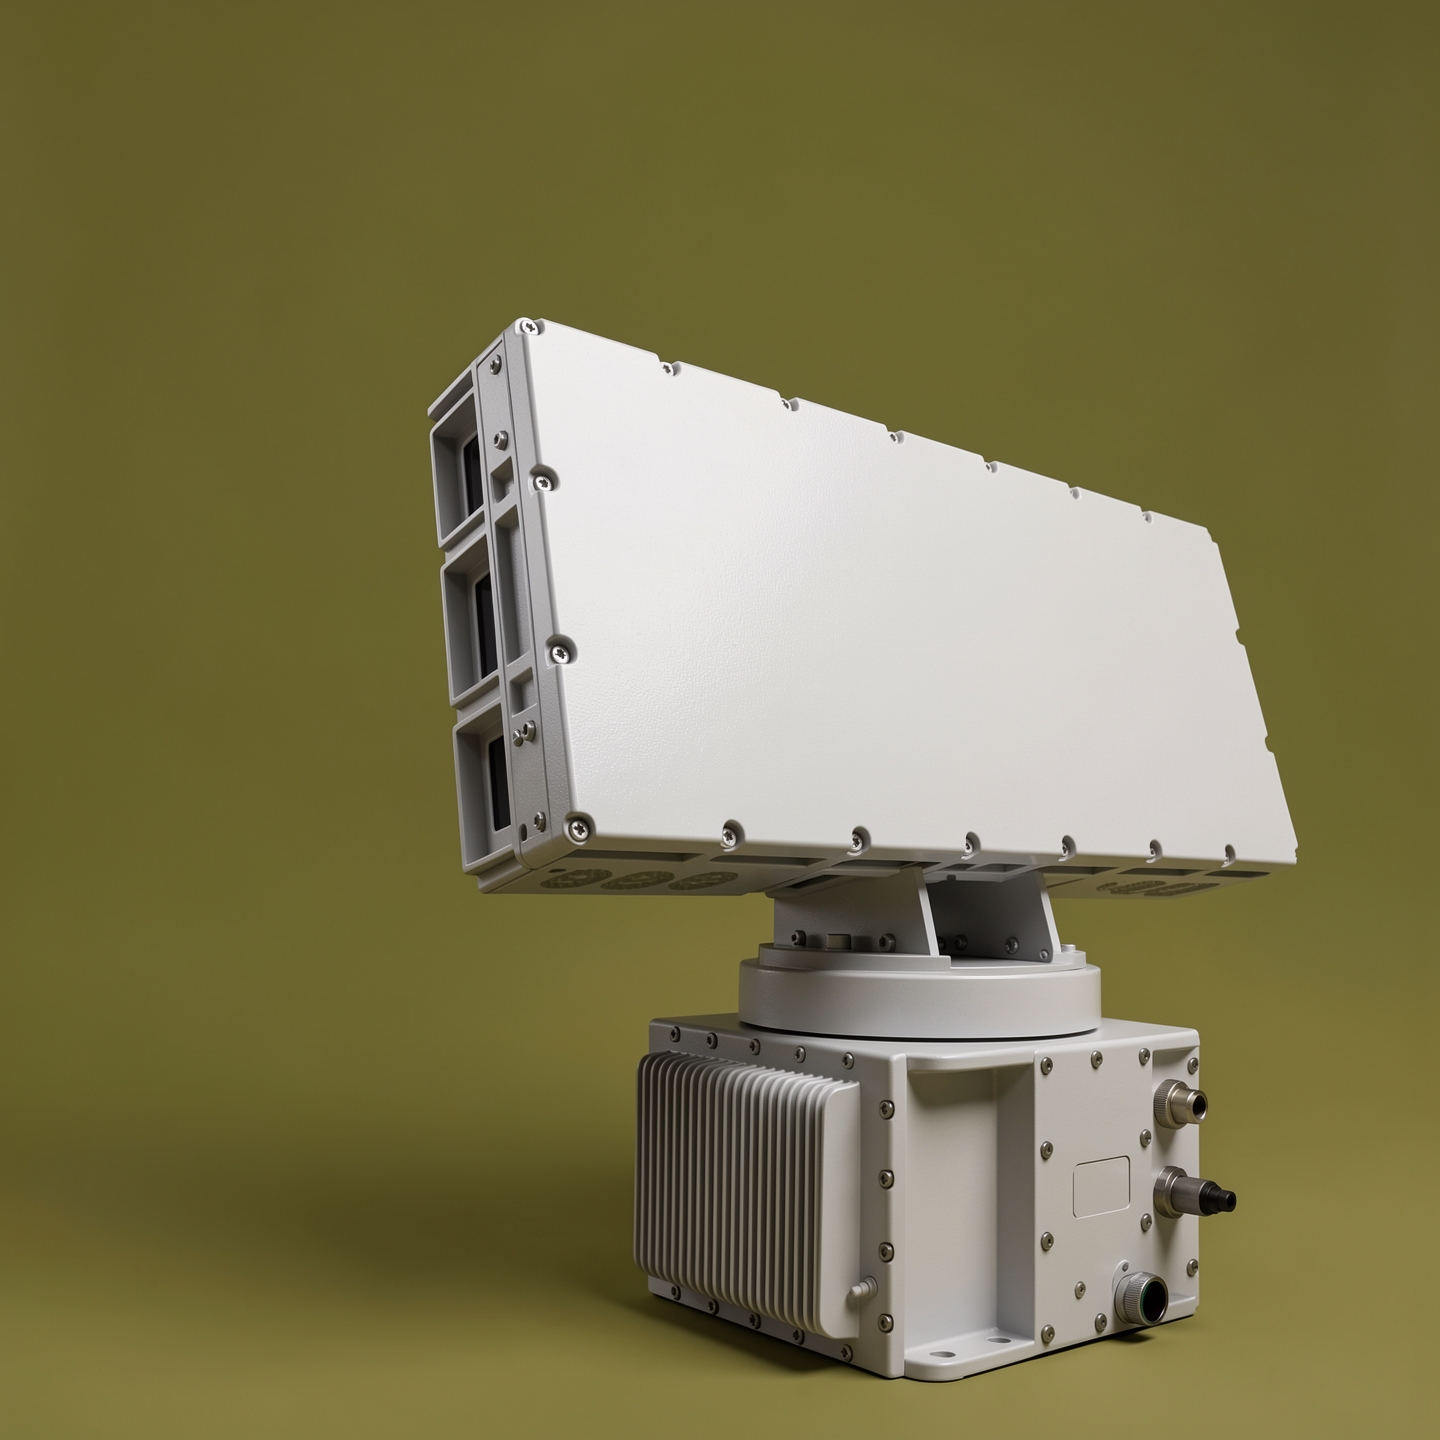
설명
AGT-3D-RD6000KU 레이더는 디지털 빔 형성(DBF) 기술 기반의 첨단 1차원 동시 다중 빔 시스템을 채택합니다. 멀티로터 UAV, 고정익 UAV, 순항기, 스웜, 열기구, 비행선, 동력 패러글라이더, 생체 모방 조류 등 다양한 저고도 항공기 및 물체를 탐지할 수 있습니다. 시스템은 거리, 방위각, 피치, 경도, 위도, 고도 등 실시간 표적 위치 데이터와 함께 운동 자세, 에코 강도, RCS, 표적 유형 분류 정보를 획득합니다. 원격 제어 또는 레이더 네트워크 통합을 지원하기 위한 입력 인터페이스 프로토콜이 예약되어 있습니다.
개요
- DBF 기반 1차원 동시 다중 빔 아키텍처를 갖춘 Ku-밴드 저고도 감시 레이더
- 방위각 기계식 스캔과 함께 피치 다중 빔을 동시에 처리
- 저고도 항공기 및 물체의 실시간 탐지 및 추적
- 표적 위치, 운동 자세, 에코 강도, RCS, 표적 유형 출력
- 예약된 프로토콜 인터페이스를 통한 원격 제어 및 레이더 네트워크 구축 지원
적용 분야
- 공항 조류 퇴치 및 야생동물 위험 관리
- 저고도 UAV 탐지 및 대 UAS 시스템
- 경계 및 핵심 인프라 영공 감시
- 비행선, 열기구, 초경량 항공기 모니터링
- 레이더 네트워크 및 통합 방공 응용
기술 사양
| Tracking |
|---|
| Beam scanning method |
Pitch multiple beams simultaneously, azimuth mechanical scanning |
| Detection |
|---|
| Detection distance |
<5km |
| Speed measurement range (radial) |
1m/s ~ 150m/s |
| Storage temperature range |
-45℃ ~ 65℃ |
| Working temperature range |
-40℃ ~ 65℃ |
| Power |
|---|
| Weight |
≤50kg |
| Environment |
|---|
| Maximum working humidity |
95%@40℃ |
| Interface |
|---|
| Communication transmission protocol |
UDP |